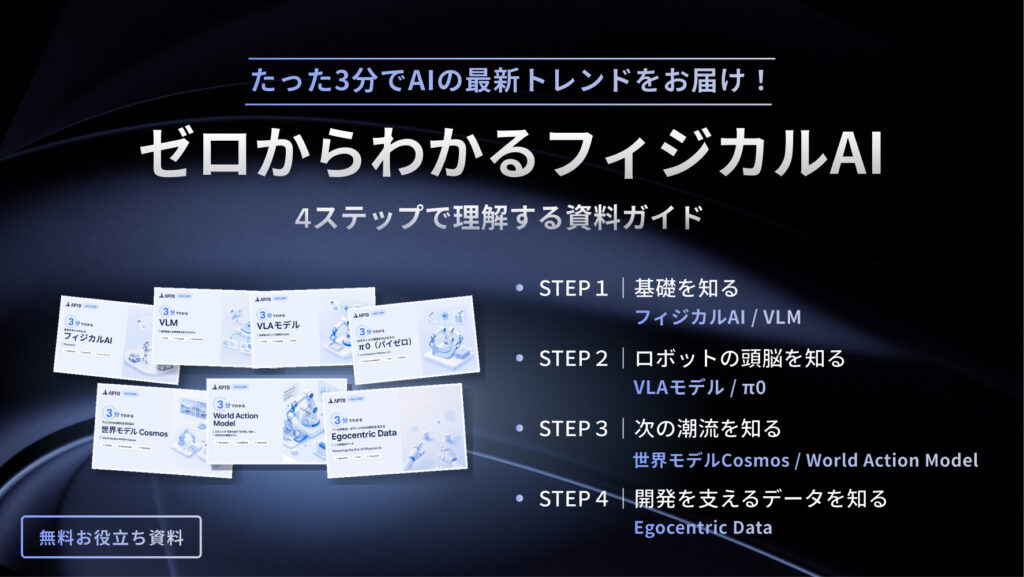
汎用AIのロボット活用が話題になるなど、「フィジカルAI」という言葉を耳にする機会が増えています。一方で、「VLM、VLA、世界モデル……専門用語が多く、全体像がつかみにくい」と感じる方もいるのではないでしょうか。
本記事では、APTOが公開しているお役立ち資料「3分でわかる」シリーズから7本をピックアップ。フィジカルAIの基礎から、ロボットの動作を支えるモデル、そして開発に欠かせないデータまで、4つのステップで理解できるようにまとめました。
各資料は短時間で読めるボリュームで、2026年10月の更新にあわせてデザインも一新。これからフィジカルAIについて学びたい方も、関連技術の理解を深めたい方も、ぜひご活用ください。
STEP1 基礎を知る:フィジカルAIとVLM
まずは、フィジカルAIの基本的な概念と、それを支える技術について紹介します。
- 「3分でわかるフィジカルAI」
フィジカルAIの基本的な概念や、AIが現実世界で動作するための技術的な背景を解説します。 - 「3分でわかるVLM」
画像や映像などの視覚情報と言語を結びつけるVLM(Vision-Language Model)の仕組みを紹介。ロボットが周囲の状況を理解するための基盤技術を学べます。
STEP2 ロボットの頭脳を知る:VLAモデルとπ0
フィジカルAIが現実世界で動作するためには、周囲の状況を理解するだけでなく、その情報をもとに具体的な行動を生成する仕組みが必要です。ここでは、視覚情報や言語による指示をロボットの動作につなげるVLAモデルについて、具体例を通じて理解を深めます。
- 「3分でわかるVLAモデル」
VLA(Vision-Language-Action)モデルの基本的な仕組みを解説。視覚情報や言語による指示をもとに、ロボットがどのように行動を生成するのかを学べます。 - 「3分でわかるπ0」
VLAモデルの具体例として、ロボットの汎用的な動作生成を目指すモデル「π0」を紹介します。実際のモデルを通じて、VLAの仕組みや特徴をより具体的にイメージできます。
もっと知りたい方へ
VLAやロボット向けAIモデルについて、さらに理解を深めたい方はこちらもご覧ください。
STEP3 次の潮流を知る:世界モデルCosmosとWorld Action Model
ロボットがより複雑な環境で動作するためには、現実世界の変化を予測し、行動に活用する技術も重要になります。ここでは、フィジカルAIの発展を支える新たなアプローチを取り上げています。
- 「3分でわかる世界モデル Cosmos」
NVIDIA Cosmosを題材に、世界モデルの基本的な考え方や、物理世界の理解・予測とロボット開発との関係を紹介します。 - 「3分でわかるWorld Action Model」
世界の状態を捉えるだけでなく、行動との関係も学習するWorld Action Model(WAM)について解説。フィジカルAIの次の潮流を理解するための資料です。
STEP4 開発を支えるデータを知る:Egocentric Data
フィジカルAIの開発では、モデルの構築だけでなく、現実世界での動作や人の作業を捉えたデータの収集・整備も重要な要素となります。
- 「3分でわかるEgocentric Data」
一人称視点で収集されるEgocentric Data(主観視点データ)について、その特徴やフィジカルAI開発における活用の可能性を紹介します。
ロボットが実環境で適切に行動するためには、モデルの性能だけでなく、学習や評価に用いるデータの質と多様性も重要です。データの観点からフィジカルAI開発への理解を深めたい方は、ぜひご覧ください。
まとめ:4ステップでフィジカルAIへの理解を深める
今回紹介した7本の資料は、フィジカルAIの基礎から関連モデル、そして開発を支えるデータまでを段階的に学べる内容です。
- STEP1: フィジカルAIとVLMの基礎を知る
- STEP2: VLAモデルとπ0から、ロボットの動作生成を学ぶ
- STEP3: 世界モデルとWAMから、次の技術トレンドを知る
- STEP4: Egocentric Dataから、開発を支えるデータを理解する
各資料は、2026年10月の更新にあわせてデザインを一新し、より見やすくなりました。
気になるテーマから読み始めるのはもちろん、STEP1から順番に読むことで、フィジカルAIを取り巻く技術のつながりを理解する手がかりにもなります。
フィジカルAIについて情報収集を始めたい方は、ぜひ「3分でわかる」シリーズをご活用ください。